01 ที่มา
การปลูกผักไฮโดรโปนิกส์เป็นการปลูกพืชแบบไร้ดิน ในระหว่างการเจริญเติบโตมักพบปัญหาเชื้อราที่เกิดขึ้นบนใบพืช ซึ่งสามารถแพร่กระจายได้อย่างรวดเร็วผ่านร่องน้ำ และยากต่อการเฝ้าระวังให้ครอบคลุมทั่วทั้งแปลงขนาดใหญ่
ประกอบกับผมได้มีโอกาสเข้าร่วมค่าย IoT Coding in AgriTech ณ มหาวิทยาลัยเกษตรศาสตร์ ทำให้ได้เห็นระบบดูแลผักไฮโดรโปนิกส์ และเล็งเห็นถึงปัญหาการดูแลผักในปริมาณมาก ผมจึงได้ประดิษฐ์หุ่นยนต์ที่คอยตรวจสอบและตรวจจับความผิดปกติของผักไฮโดรโปนิกส์ขึ้น
02 แนวทางการแก้ไขปัญหา
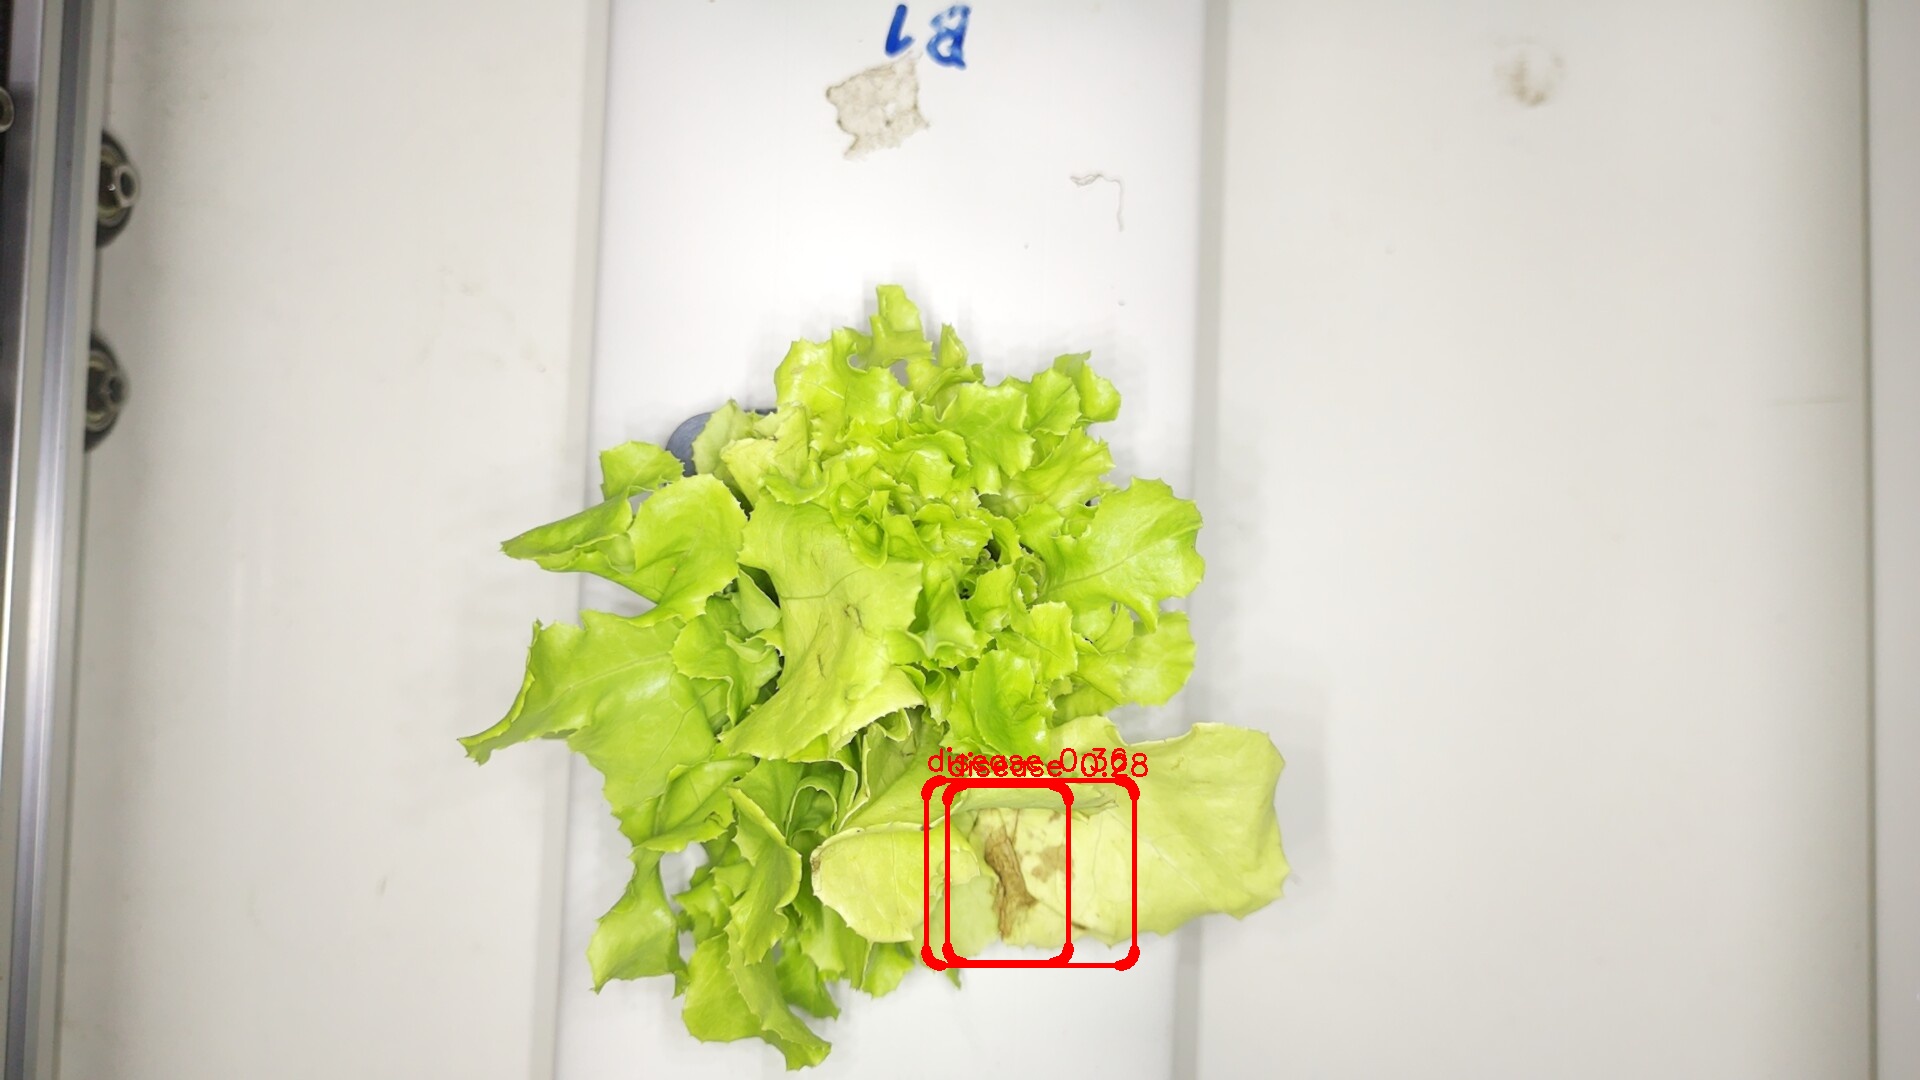
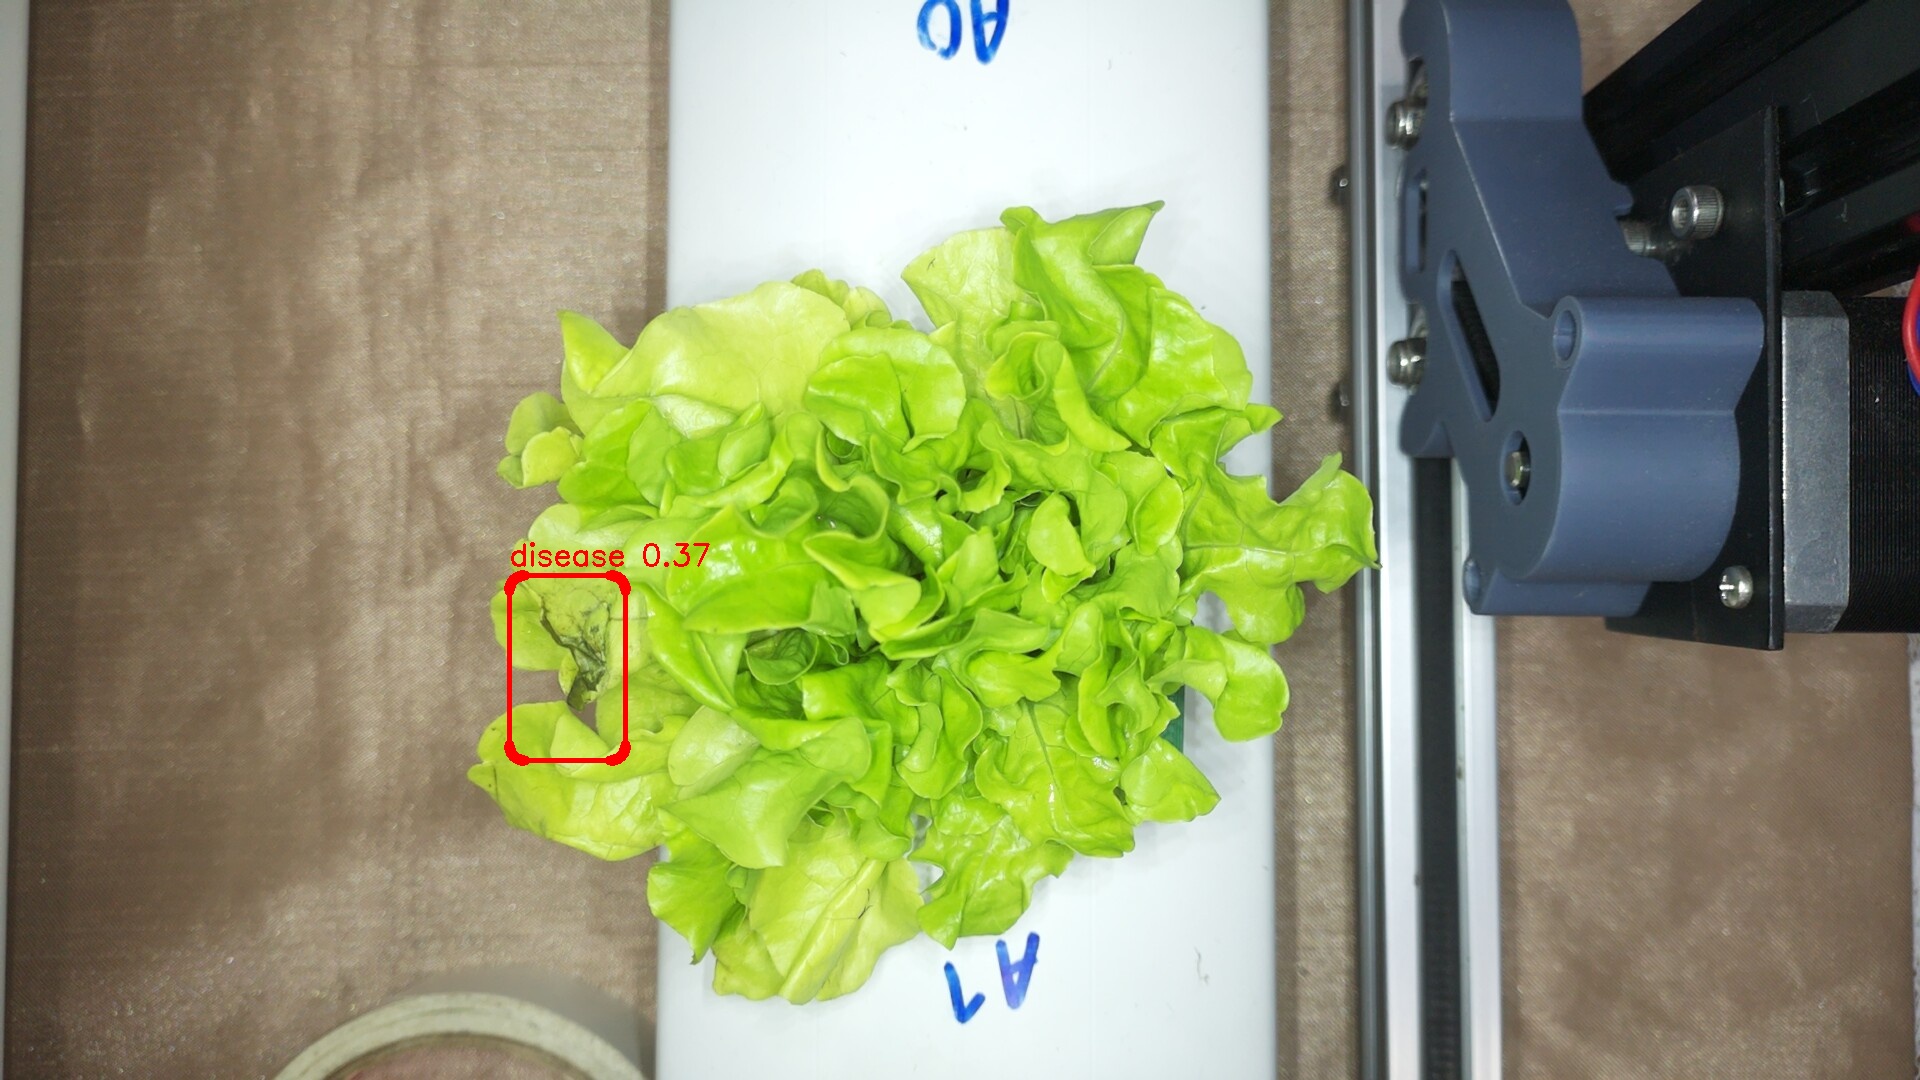
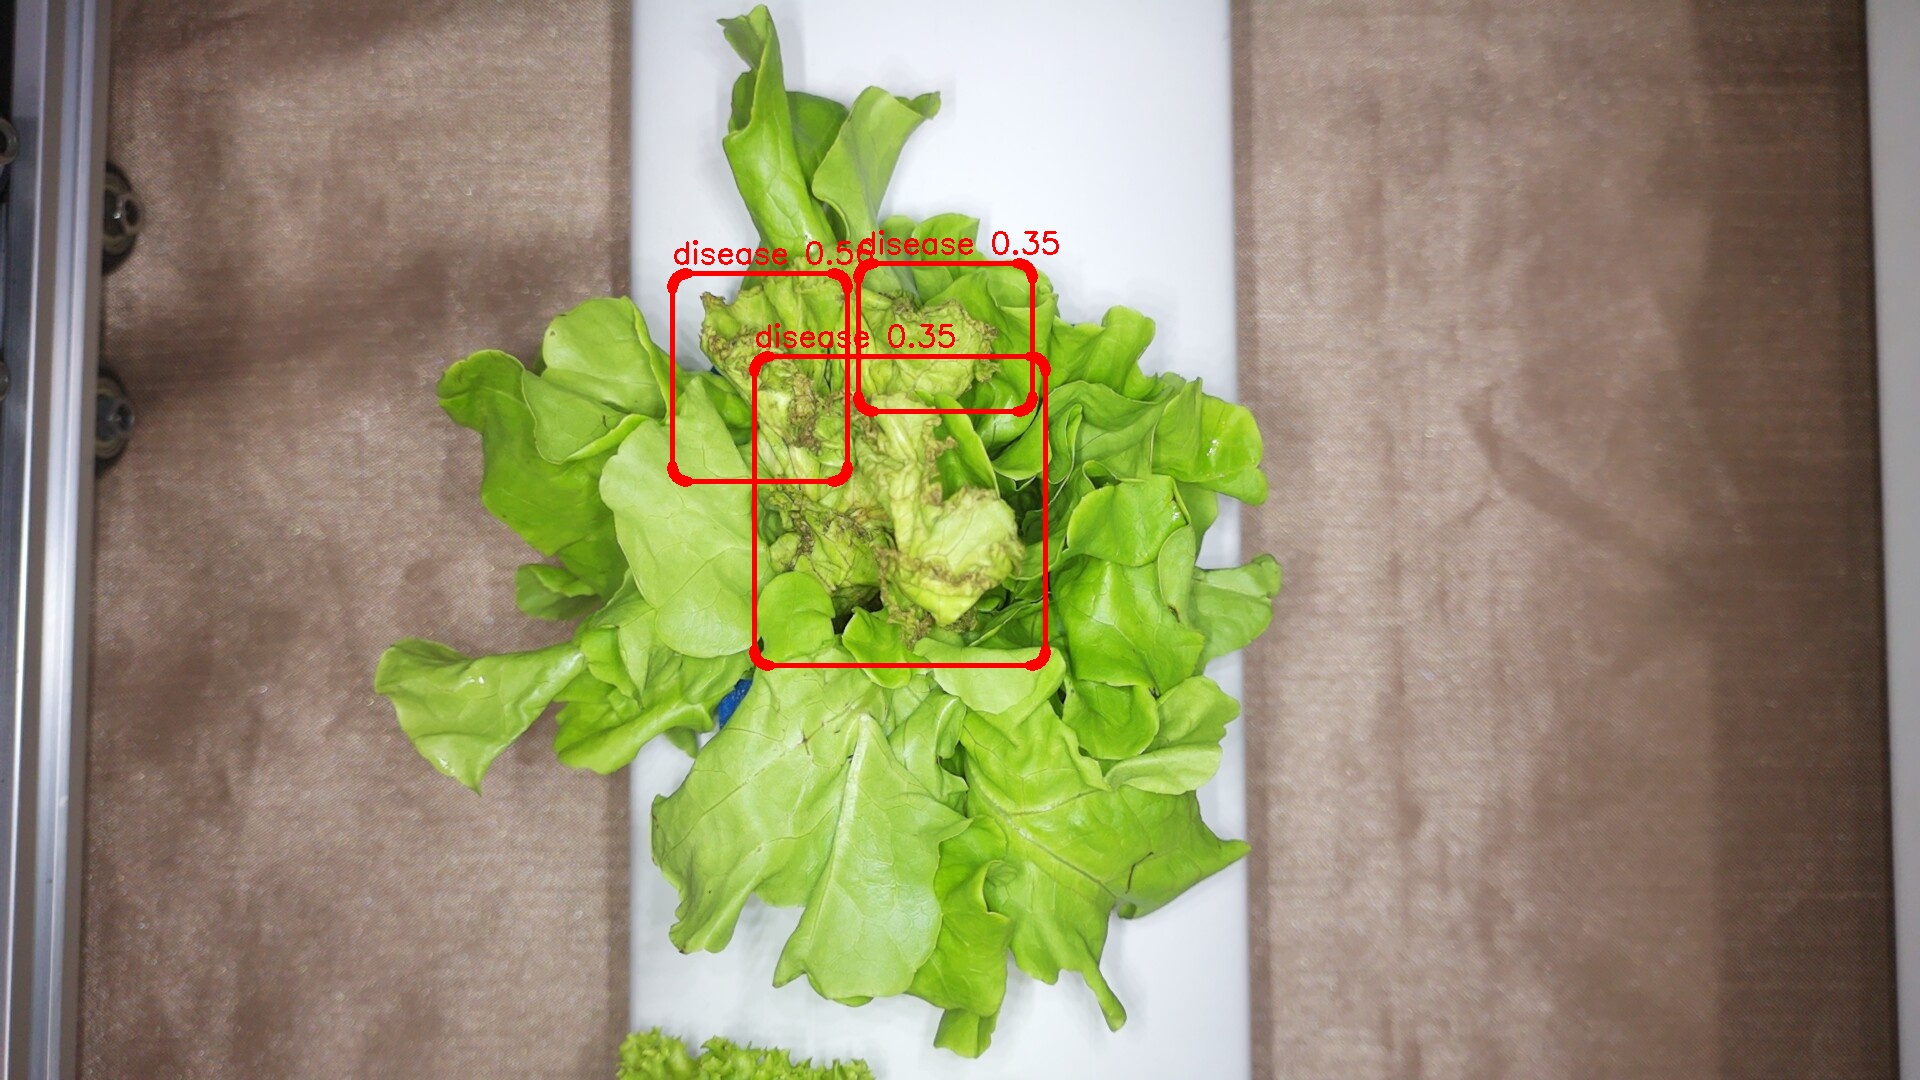
ระบบดูแลและตรวจสอบความผิดปกติของผักไฮโดรโปนิกส์นี้ ประยุกต์ใช้เทคโนโลยี Deep Learning ด้าน Object Detection ร่วมกับกลไกการเคลื่อนที่ของหุ่นยนต์ Gantry System ซึ่งเคลื่อนที่เข้าถึงตำแหน่งต่าง ๆ ของแปลงเพื่อถ่ายภาพผักแต่ละต้น จากนั้นจึงวิเคราะห์ความผิดปกติและโรคที่เกิดขึ้น
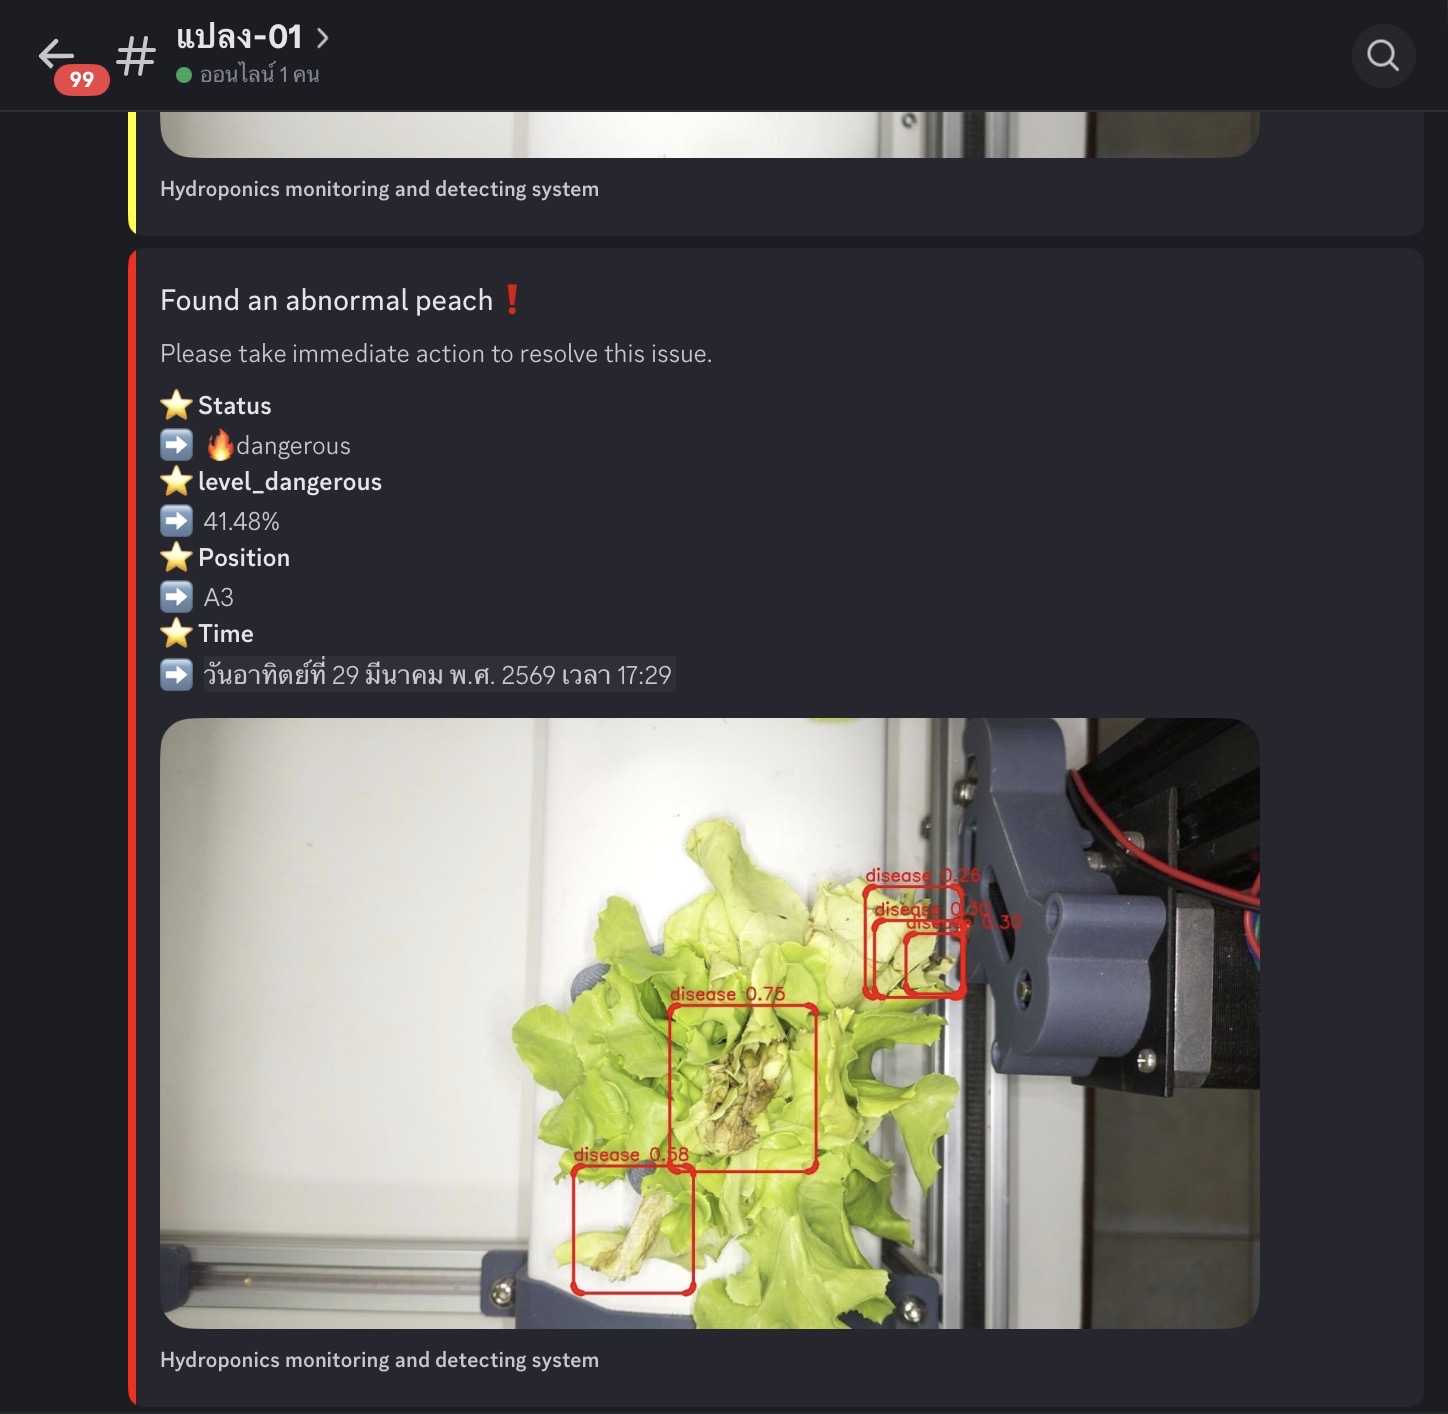
หากพบความผิดปกติในระดับเสี่ยงถึงร้ายแรง ระบบจะเคลื่อนย้ายผักที่พบโรคไปยังจุดพักที่ปลอดภัยหรือตำแหน่งการดูแลของเกษตรกร พร้อมทั้งแจ้งเตือนเกษตรกรผ่านช่องทาง Discord ทำให้พืชที่พบโรคได้รับการจัดการอย่างทันท่วงที
นวัตกรรมนี้ช่วยเพิ่มประสิทธิภาพและลดระยะเวลาในการดูแลรักษาของเกษตรกร รวมถึงป้องกันความเสียหายที่อาจเกิดขึ้นกับพืช
03 วัตถุประสงค์
- เพื่อเพิ่มประสิทธิภาพในการดูแลและตรวจสอบโรคหรือความผิดปกติของผักไฮโดรโปนิกส์ให้ทั่วถึงมากยิ่งขึ้น
- เพื่อช่วยลดการใช้แรงงานและระยะเวลาในการดูแลพืช
- เพื่อลดการแพร่กระจายของโรคและป้องกันความเสียหายต่อผลผลิต
04 การดำเนินงาน
ในการพัฒนาโครงงานนี้ ผมรับผิดชอบการออกแบบโครงสร้าง กลไกการทำงาน และการพัฒนาโปรแกรม ภายใต้คำแนะนำของคุณครูที่ปรึกษา
นอกจากนี้ ผมและทีมงานได้ลงพื้นที่เก็บรวบรวมข้อมูลจากแปลงผักของเกษตรกรรายใหญ่ เพื่อสร้างชุดข้อมูล (Dataset) สำหรับฝึกสอนโมเดลด้วยอัลกอริทึม YOLOv8 โดยรวบรวมภาพถ่ายได้ทั้งสิ้น 1,700 ภาพ พร้อมทั้งจัดเตรียมข้อมูลเพื่อพัฒนาโมเดลให้มีความแม่นยำ และสามารถจำแนกโรคได้อย่างมีประสิทธิภาพ
จากผลการฝึกสอนโมเดล พบว่าโมเดลมีแนวโน้มพัฒนาขึ้นอย่างต่อเนื่อง ทำให้โครงงานนี้มีศักยภาพสูงที่จะนำไปต่อยอดและประยุกต์ใช้งานจริงในระดับอุตสาหกรรมต่อไป
05 สิ่งที่ได้
จากโครงงานนี้ ผมได้รับประสบการณ์หลายด้าน ได้แก่
- การออกแบบและสร้างระบบ Gantry System ตั้งแต่การตัดและประกอบอะลูมิเนียมโปรไฟล์ ไปจนถึงการควบคุมสเต็ปเปอร์มอเตอร์
- การเขียนโปรแกรมคอมพิวเตอร์เพื่อเชื่อมต่อ Software Package หลายส่วนให้ทำงานร่วมกัน
- การทำงานร่วมกับทีมอย่างมีประสิทธิภาพ
นอกจากนี้ โครงงานนี้ยังเป็นครั้งแรกที่ผมได้พัฒนาระบบการเคลื่อนที่แบบ Gantry System และโมเดลตรวจจับวัตถุขึ้นมาด้วยตนเอง และสามารถนำไปประยุกต์ใช้งานจริงได้อย่างประสบความสำเร็จ
06 รางวัลที่ได้รับ
-
ชนะเลิศ Nakhonthai Grand Robotic Championship2026
-
รองชนะเลิศอันดับ 2 CPU 4th ASEAN Grand Prix Youth Robotics & eSport2026
-
เหรียญทอง · รองชนะเลิศอันดับ 1 Global Robotics Competition2025
-
เหรียญทอง · รองชนะเลิศอันดับ 1 Thailand Robotics Challenge2025
07 Gallery