01 ความเป็นมา
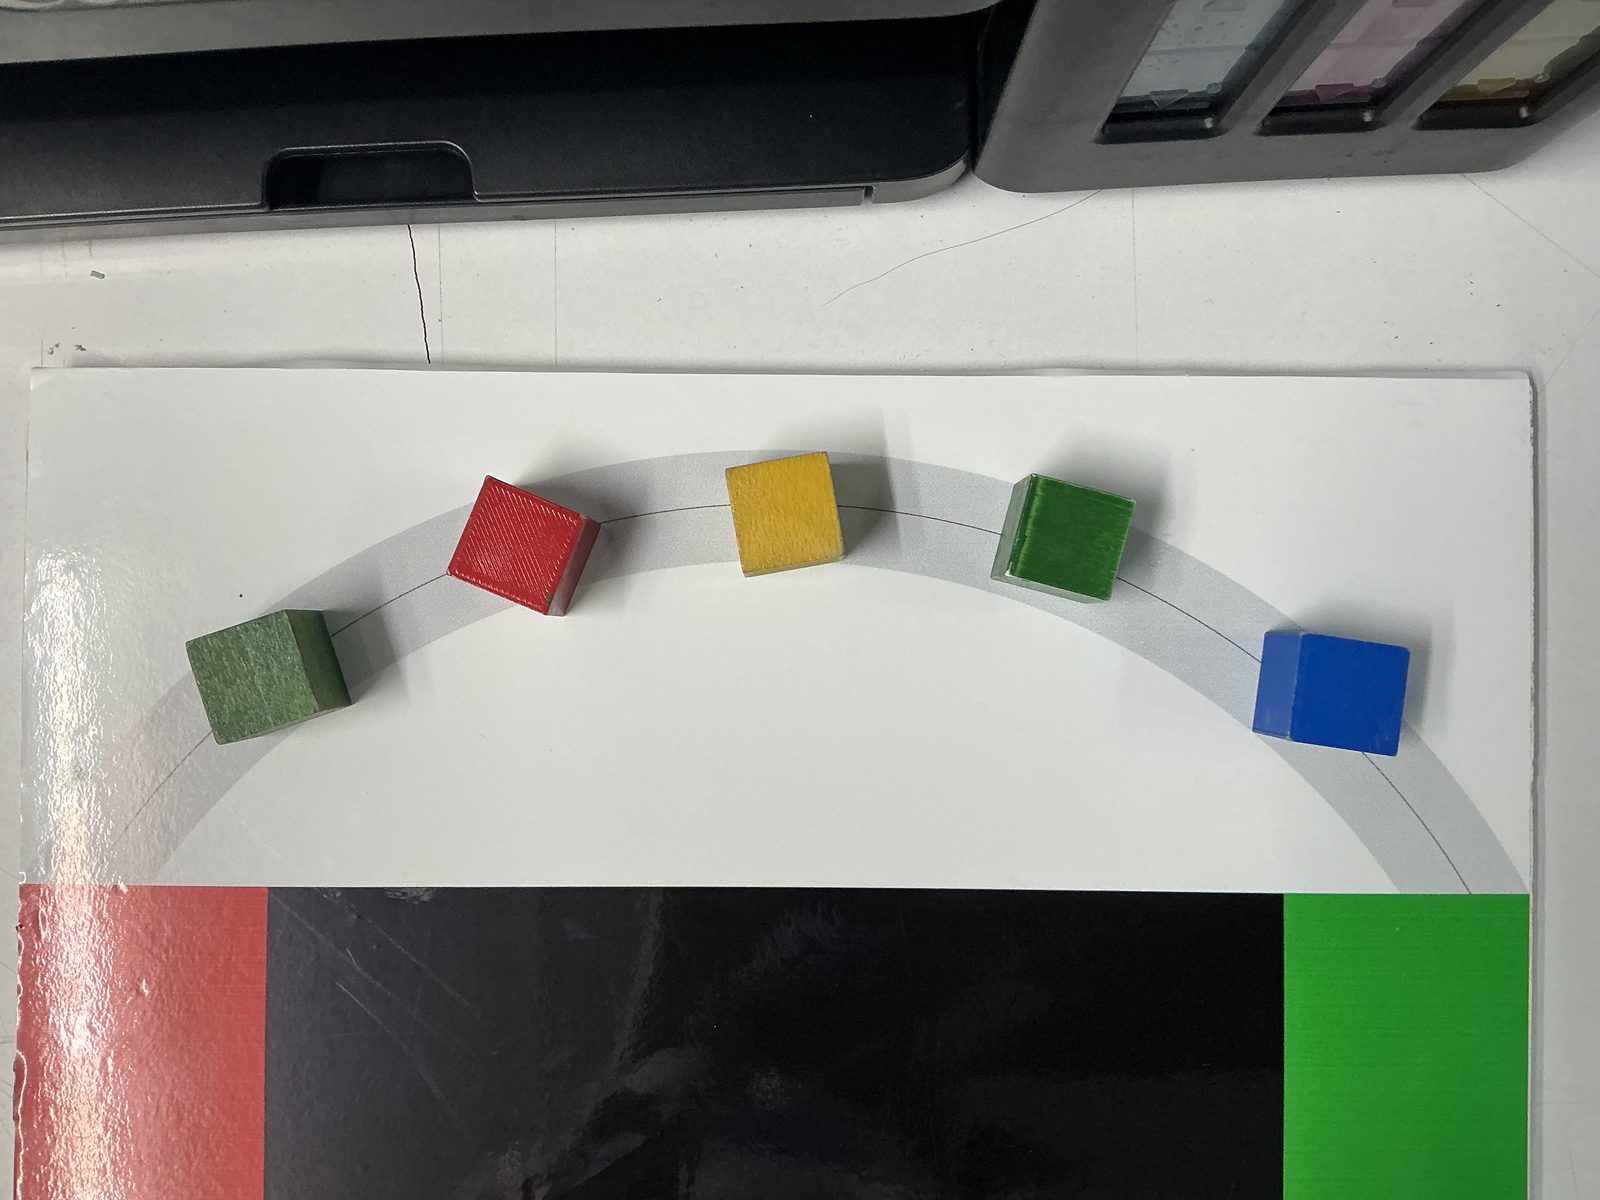
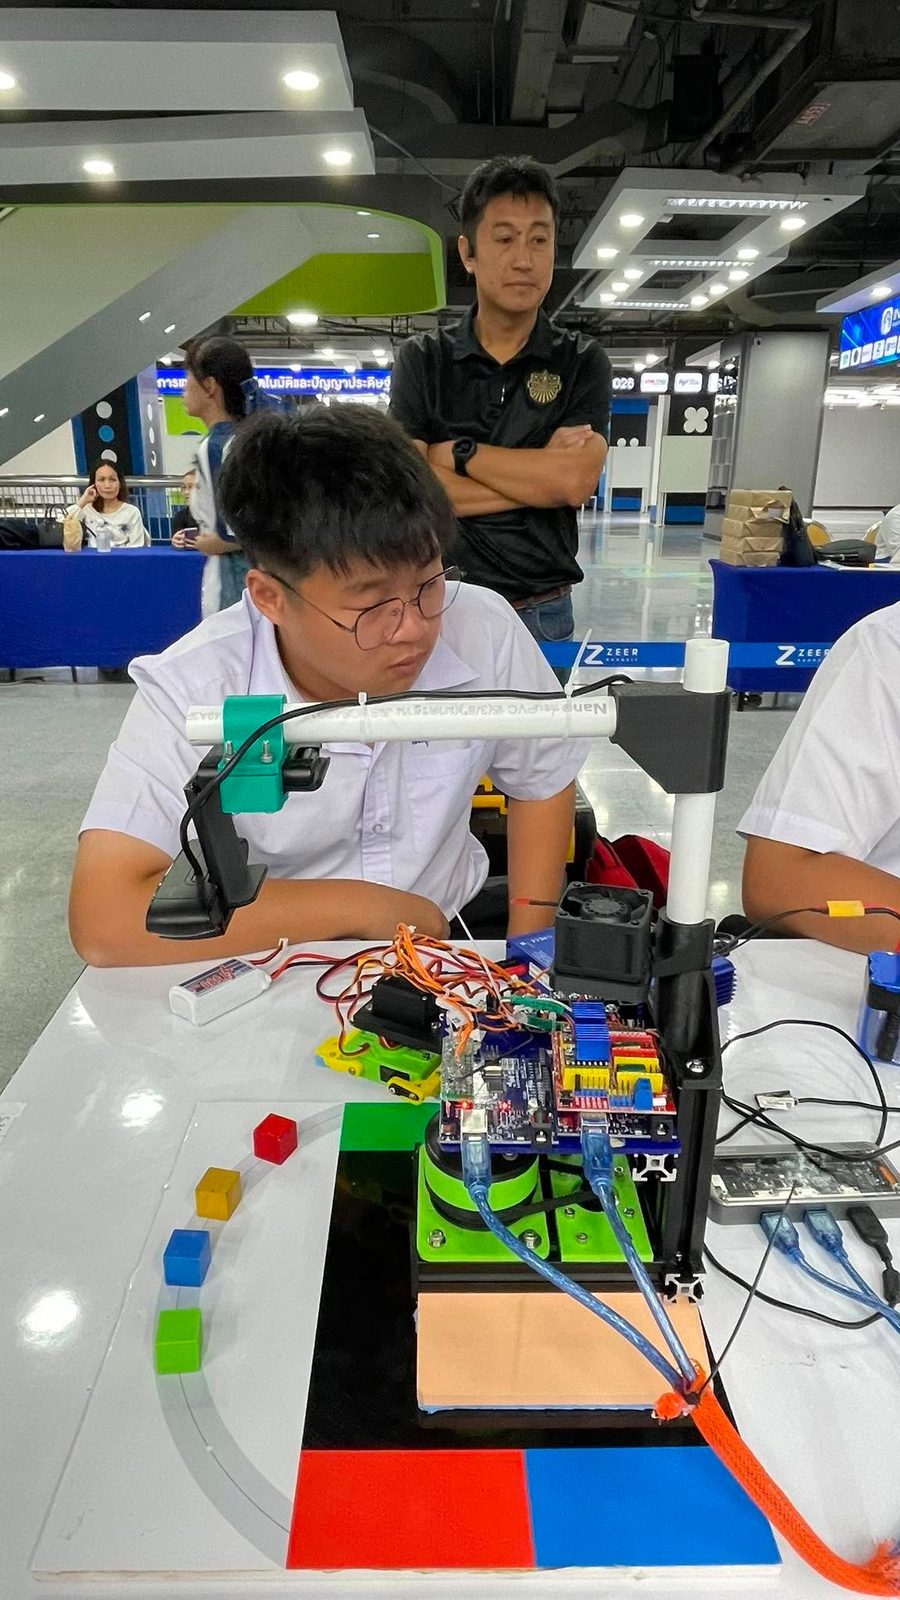
ผมได้มีโอกาสเข้าร่วมการแข่งขัน Innovedex 2026 ซึ่งมีโจทย์ความท้าทายให้หุ่นยนต์ปฏิบัติภารกิจเคลื่อนย้ายลูกบาศก์สีไปยังพื้นที่เป้าหมายตามสีที่กำหนดให้สำเร็จ โดยมีเกณฑ์การตัดสินและจัดอันดับจากระยะเวลาการทำงานที่น้อยที่สุด
จึงเป็นที่มาของการออกแบบและพัฒนากลไกการเคลื่อนไหวของหุ่นยนต์ เพื่อให้สามารถตอบสนองการทำงานได้อย่างรวดเร็วและแม่นยำ
02 แนวทางการแก้ไขปัญหา
ด้านการออกแบบโครงสร้าง
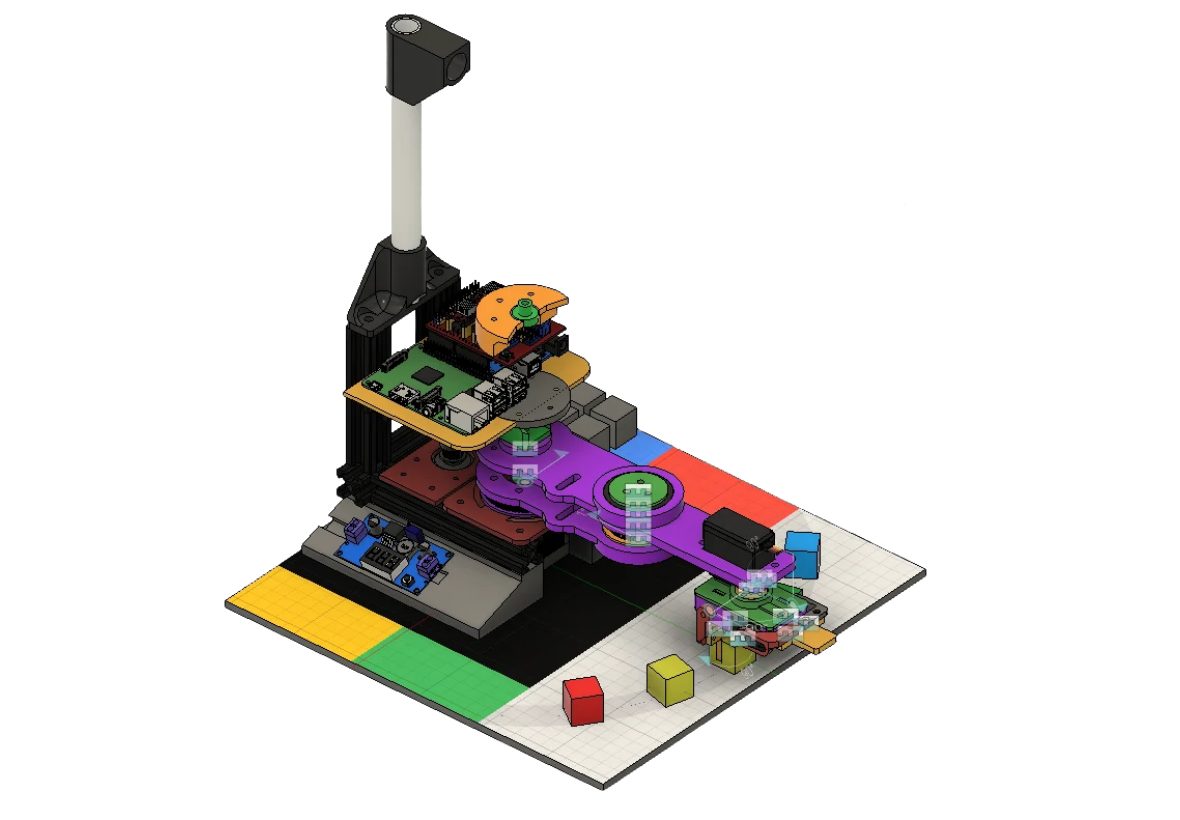
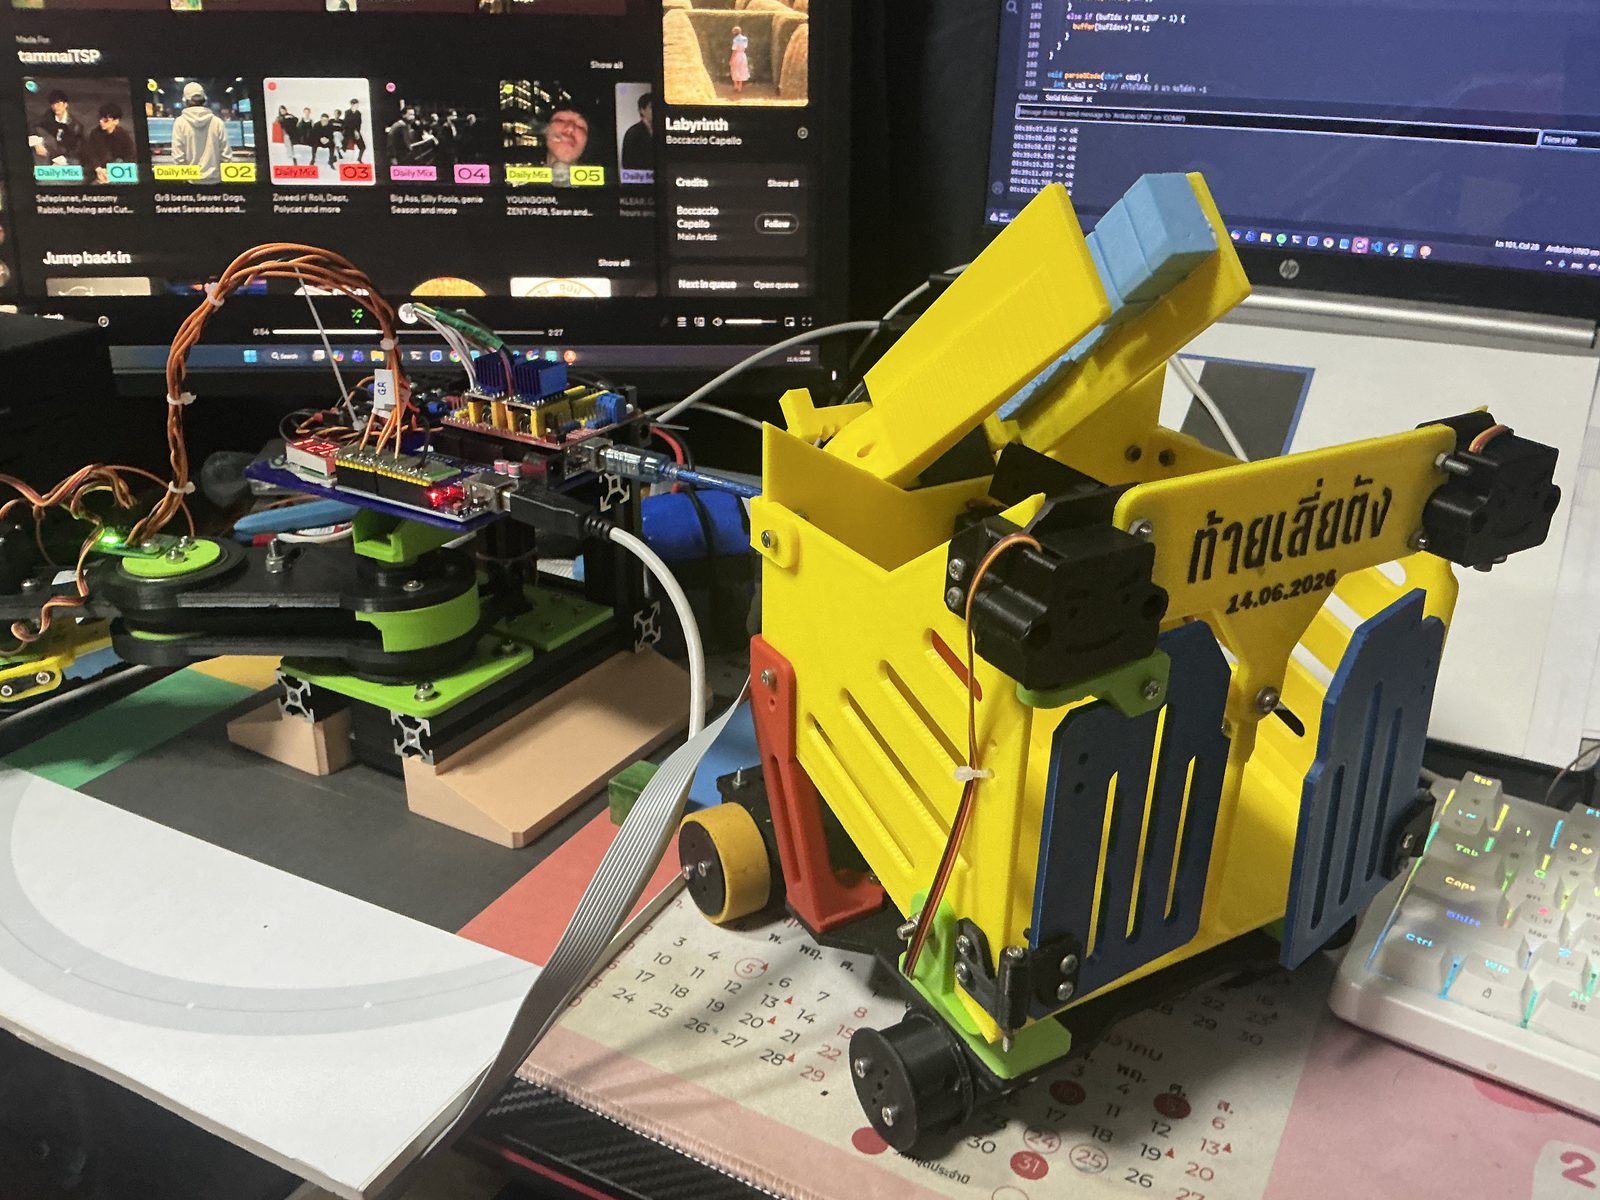
ผมพบว่าหุ่นยนต์สามารถเลื่อนลูกบาศก์ไปในแนวราบได้ โดยไม่จำเป็นต้องยกขึ้นจากพื้น ซึ่งช่วยลดระยะเวลาในการทำงาน จึงเป็นที่มาของการเลือกโครงสร้างหุ่นยนต์แบบ SCARA (Selective Compliance Assembly Robot Arm)
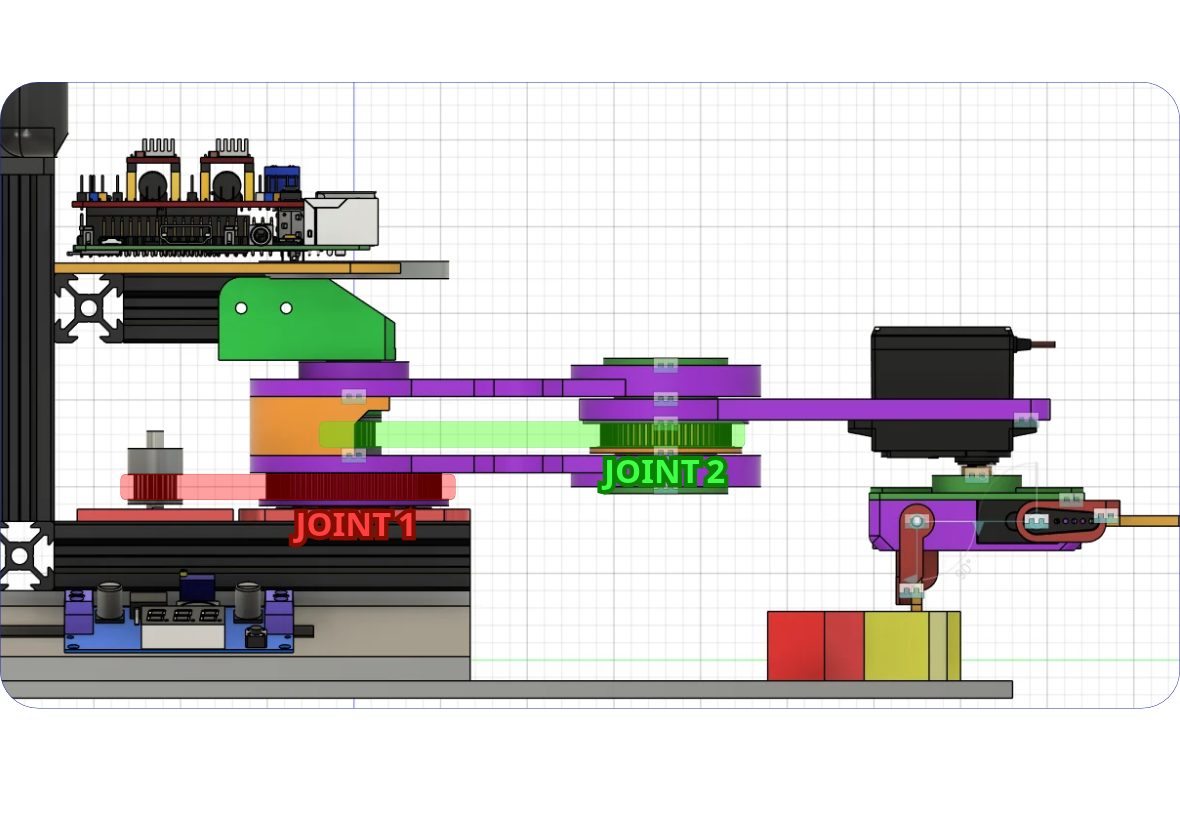
อีกทั้งผมยังเลือกใช้ Stepper Motor เพื่อให้ได้แรงบิดและความแม่นยำ แต่จากการทดลองพบว่ามีข้อจำกัดด้านน้ำหนักของมอเตอร์ จึงแก้ปัญหาโดยใช้สายพานส่งแรงขับของมอเตอร์ทั้งสองตัวจากฐาน ส่งผลให้แขนกลมีน้ำหนักเบา สามารถเคลื่อนที่ด้วยอัตราเร่งที่สูงขึ้น และมีแรงเฉื่อยน้อย
นอกจากนี้ ผมได้ออกแบบและพัฒนาระบบ Kinematic Movement System โดยนำ Inverse Kinematics มาคำนวณมุมของแต่ละข้อต่อ เพื่อให้ Gripper เคลื่อนที่ไปยังตำแหน่งเป้าหมายได้อย่างแม่นยำ
ด้านการตรวจจับลูกบาศก์
ผมเลือกใช้เทคนิค Image Processing เนื่องจากสามารถประมวลผลได้อย่างรวดเร็วและแม่นยำ เมื่อระบบตรวจพบลูกบาศก์ จะระบุตำแหน่งบนภาพ แล้วนำมาเปรียบเทียบกับตำแหน่งจริง เพื่อสั่งงานให้แขนกลเคลื่อนที่ไปยังตำแหน่งของลูกบาศก์ และเคลื่อนย้ายไปยังพื้นที่เป้าหมายได้อย่างถูกต้อง
03 ภาพรวมระบบ
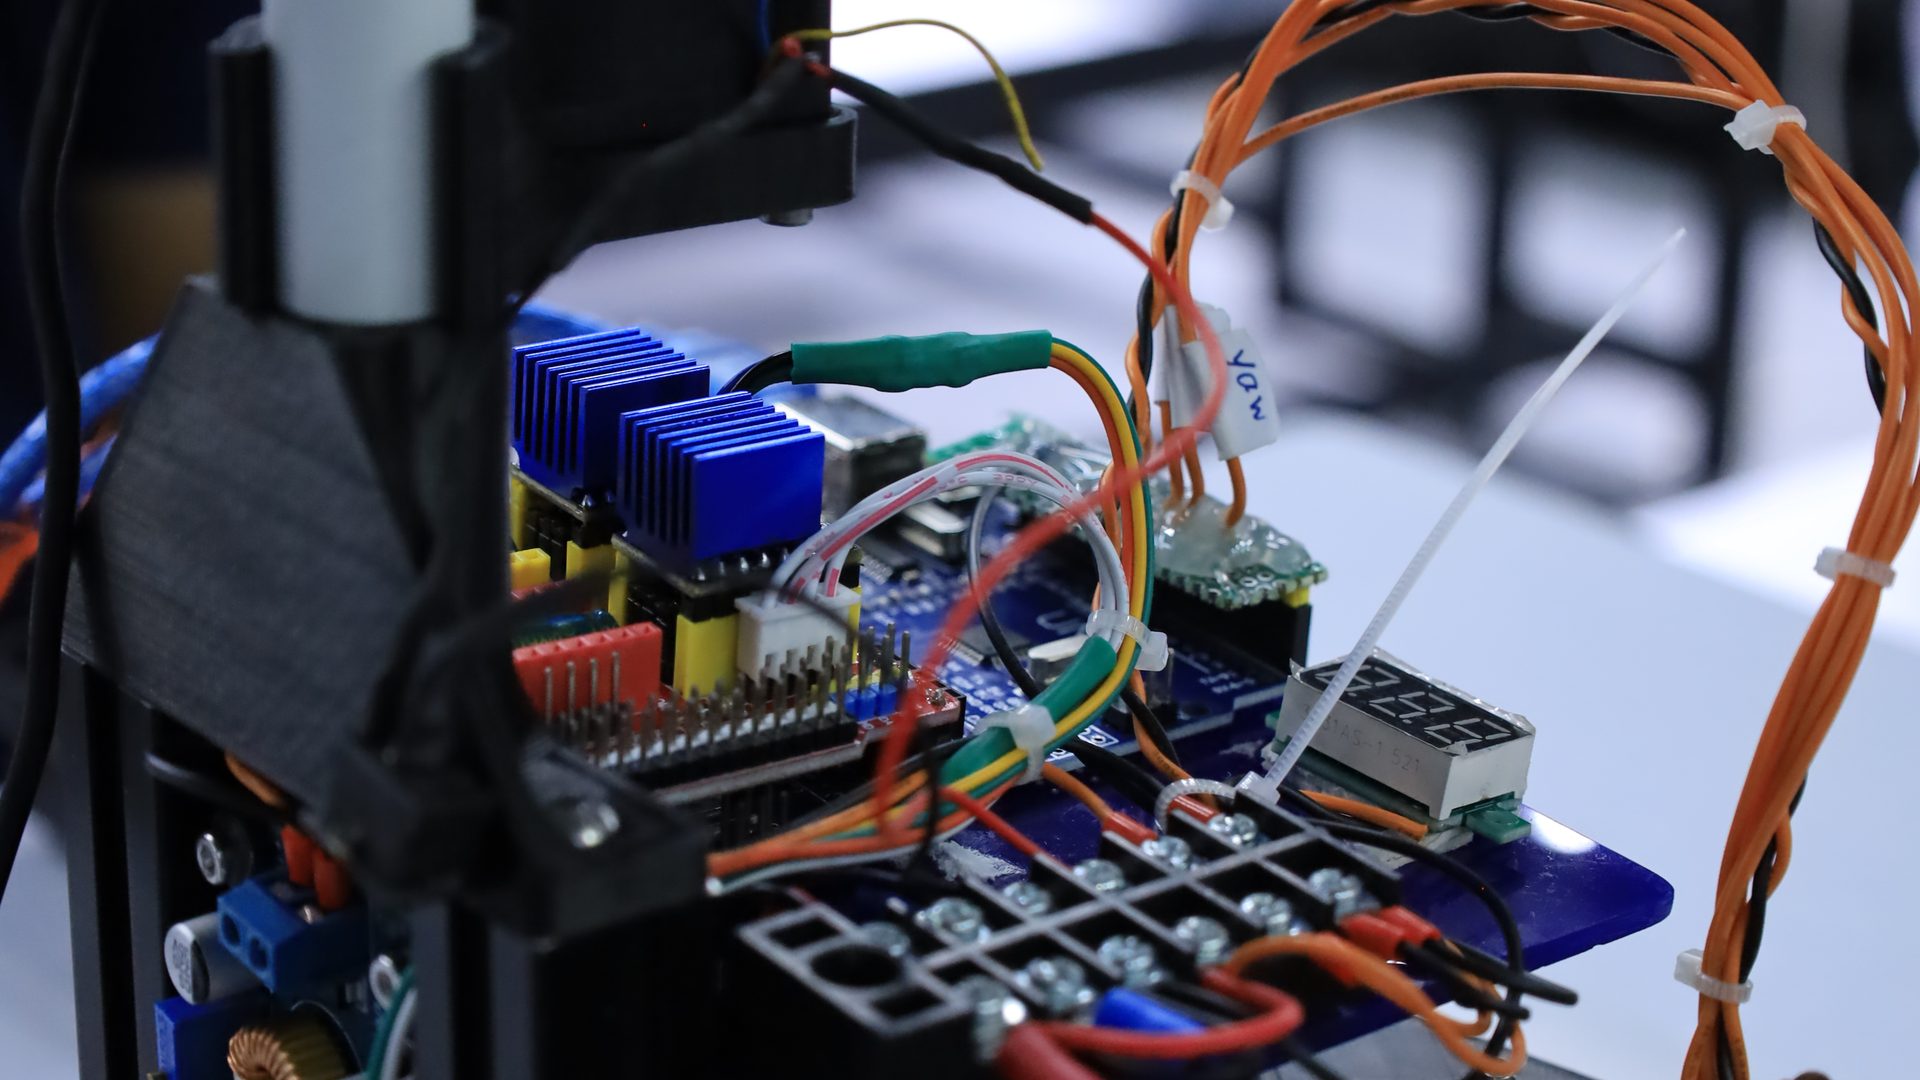
คอมพิวเตอร์ทำหน้าที่ประมวลผลภาพและคำนวณการเคลื่อนที่ จากนั้นสื่อสารผ่าน Serial กับบอร์ด Arduino สองตัว ซึ่งแยกกันควบคุม Servo Motor และ Stepper Motor
04 ประสบการณ์ที่ได้
การแข่งขันรายการนี้เป็นประสบการณ์ครั้งแรกในการสร้างหุ่นยนต์แขนกล อีกทั้งยังทำให้ผมได้เห็นความสำคัญของการพัฒนาระบบ ทั้งการออกแบบโครงสร้างหุ่นยนต์ การออกแบบอัลกอริทึมการเคลื่อนที่ และการออกแบบอัลกอริทึมการประมวลผลที่ดีและมีประสิทธิภาพ เพื่อลดระยะเวลาในการทำงานของหุ่นยนต์
05 รางวัลที่ได้รับ
-
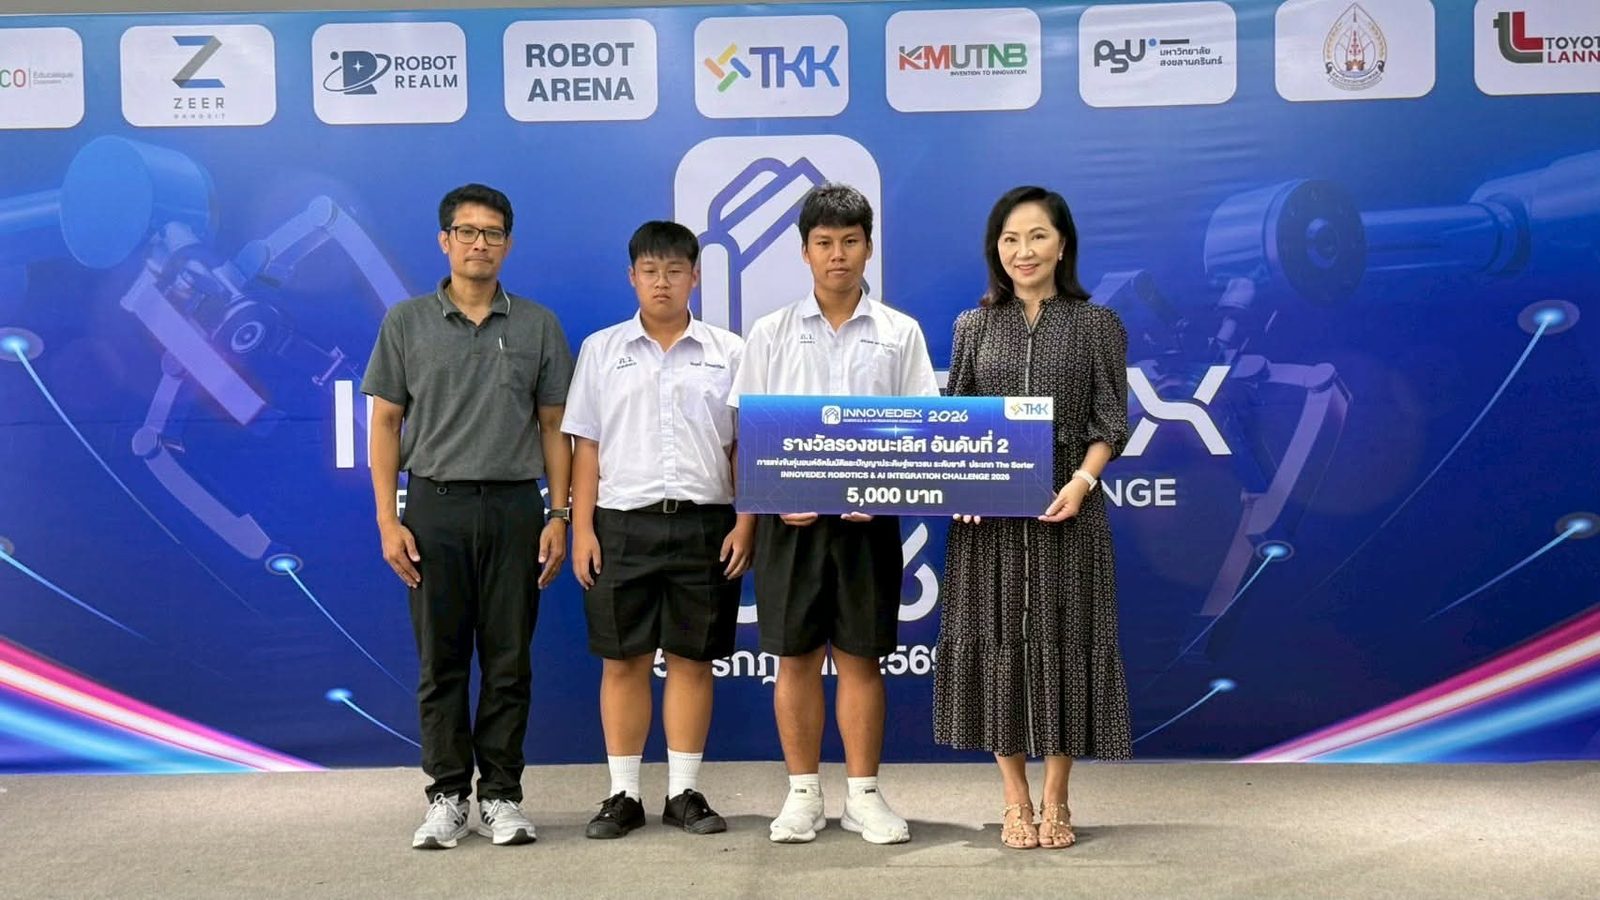
รองชนะเลิศอันดับ 2 · คะแนนระดับเหรียญทอง Innovedex Robotics & AI Integration Challenge 2026 — ภารกิจ The Sorter2026
ศูนย์การค้าเซียร์รังสิต จังหวัดปทุมธานี
เนื่องจากเป็นรายการที่แข่งขันกันในระดับมิลลิวินาที ผมรู้สึกประทับใจเป็นอย่างมากที่สามารถปรับปรุงการทำงานของหุ่นยนต์จากการแข่งขันในวันแรก จนก้าวข้ามขีดจำกัดเดิมได้ โดยในรอบชิงชนะเลิศ ผมได้เพิ่มระดับแรงดันไฟฟ้าของระบบพลังงาน เพิ่มน้ำหนักถ่วงเพื่อสร้างแรงกดและเสถียรภาพในการยึดเกาะ และปรับเพิ่มอัตราเร่งการเคลื่อนที่ให้รวดเร็วยิ่งขึ้น
แม้ในตอนแรกผมคิดว่าหุ่นยนต์ทำงานได้ไวที่สุดแล้ว แต่ผมก็ยังสามารถพัฒนาหุ่นยนต์จนทำงานได้ไวยิ่งขึ้นกว่าเดิม
ประสบการณ์นี้ทำให้ผมเห็นว่า การปรับปรุงกระบวนการต่าง ๆ อย่างต่อเนื่องเป็นสิ่งที่สำคัญเป็นอย่างมาก
06 Gallery